近日,中国科学院合肥物质科学研究院团队提出一种融合知识引导与数据驱动的稀疏惯性人体姿态估计方法,仅依靠6个惯性测量单元(IMU)即可实现高精度人体运动重建。
人体姿态估计是实现运动数字化的关键技术,在运动健康、康复训练、人机交互和虚拟现实等领域具有重要应用价值。相较于传统视觉方法,基于稀疏IMU的方法不易受环境光照和视线遮挡影响,无需部署复杂的摄像设备,是极具前景的替代方案。然而,从稀疏信号中恢复全身运动姿态属于高度欠定的逆问题。现有方法依赖隐式的关系建模,容易产生姿态歧义,面临精度不足、泛化能力受限等问题。
研究团队提出一种先验知识引导的两阶段深度网络模型SCDIP,通过显式建模人体结构先验与协调动力学,实现更精准、鲁棒的实时姿态估计。在第一阶段,该方法设计关节动态区域的渐进式回归网络,沿人体运动链由躯干向肢体末端依次生成可靠的关节速度,缩减姿态解空间;在第二阶段,该方法构建身体部件级全局关系图,显式编码人体固有解剖学约束与动态协调关系,结合分组回归策略预测关节旋转。定量和定性实验发现,SCDIP在多个公开数据集上的性能表现均优于现有主流方法,在高速运动和超过3.5万帧的长时连续跟踪场景中保持优异的稳定性与精度。在实时性能方面,SCDIP计算复杂度为0.0054 GFLOPs,流式推理延迟仅为每帧1.889毫秒,可满足高频IMU数据的在线处理需求。
这一方法兼顾精度、鲁棒性与实际部署效率,展现出在轻量化人体运动捕捉中的应用潜力。
相关研究成果发表在Pattern Recognition上。研究工作得到国家科技重大专项的支持。
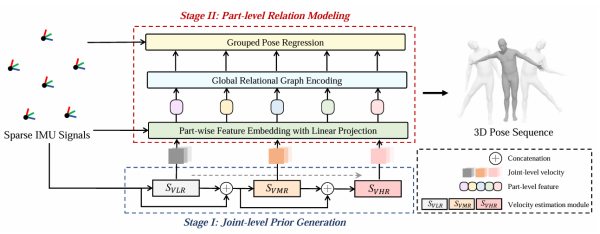
SCDIP两阶段深度网络模型架构
Source: https://www.cas.cn/syky/202609/t20260911_5120184.shtml